


בעזרת סימולציה זו של Opsytec Dr. Gröbel ניתן לחשב את עצמת הקרינה (mW/cm²) על שטחים מוקרנים גדולים המוארים במשותף על ידי כמה גופי תאורה UV-LED ממשפחות המוצרים SFL וסדרת L – ישירות בדפדפן. סדרו את גופי התאורה בשורה, ברשת, בטבעת או באופן חופשי באמצעות טבלה, סובבו והטו אותם, וקבלו מיד את התפלגות הקרינה על משטח המטרה כמפת חום, כתצוגת 3D וכפרופילי חתך – כולל אחידות, הומוגניות והשוואת A/B בין שתי חלופות.
החישוב מבוסס על אותו מודל כמו מחשבון עצמת קרינה תלת-ממדי ל-UV-LED (אופיין הפליטה הנמדד של ה-LED, סכום על פני כל נורות ה-LED). בנוסף, הסימולציה מביאה בחשבון הצללה על ידי מארזים שכנים בגופי תאורה מוטים. ניתן לייצא את התוצאות כקובץ CSV, כמבט על בפורמט DXF וכדוח סימולציה בפורמט PDF. הערכים המחושבים הם נתונים מנחים לתכנון מערכות; את עצמות הקרינה המחייבות יש לאמת במדידה, למשל באמצעות רדיומטר של Opsytec.
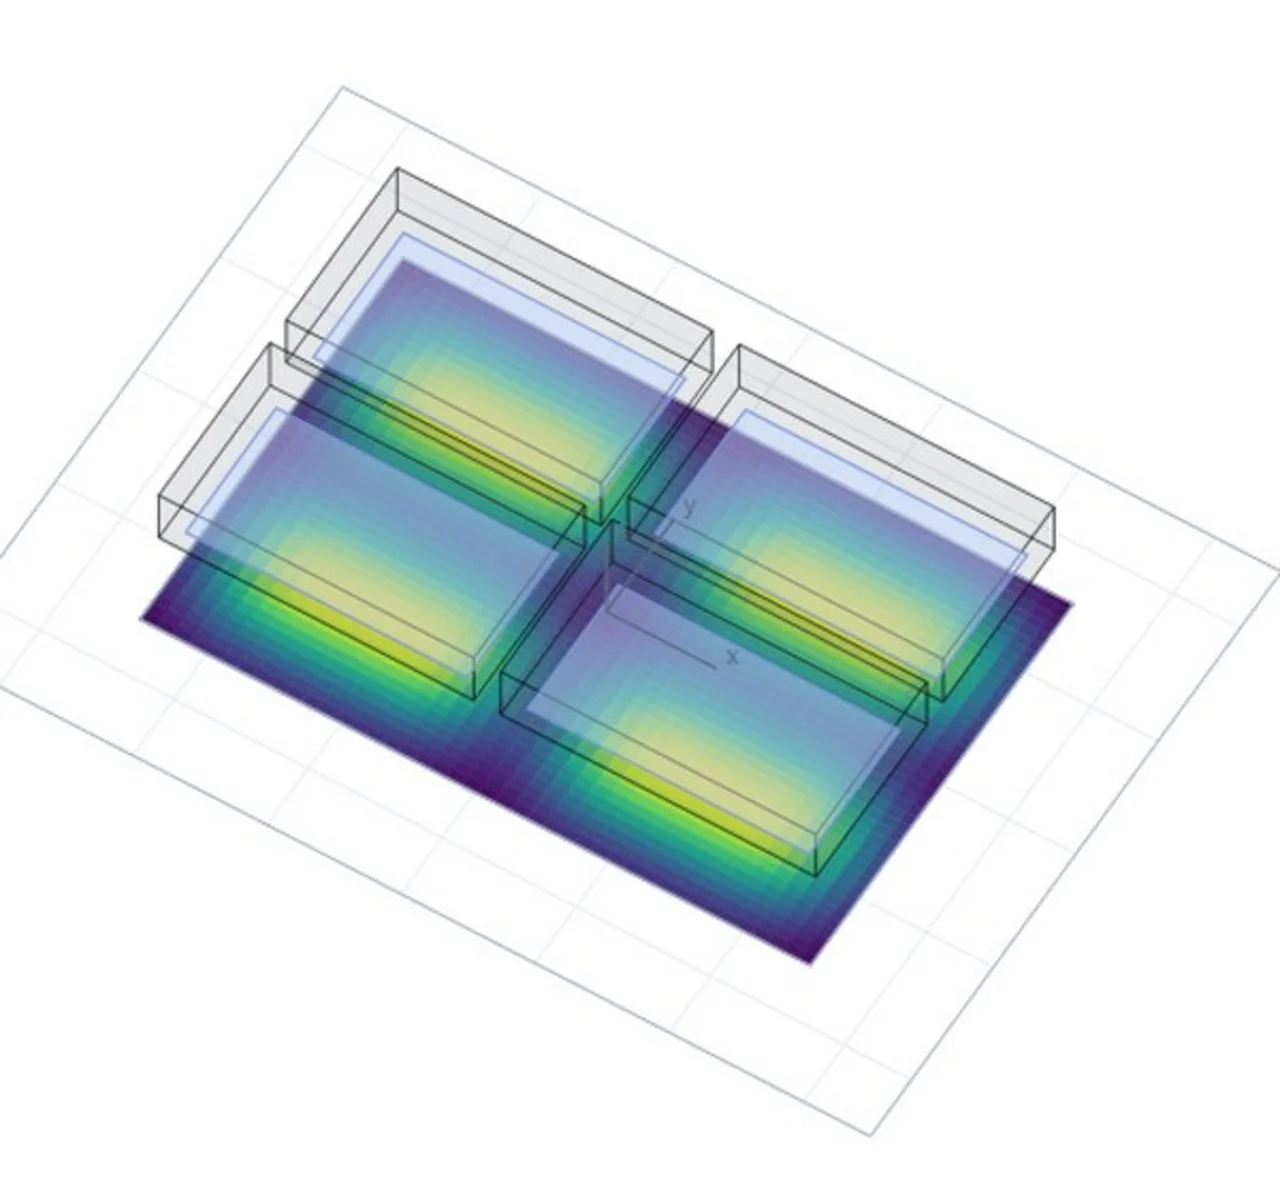
מודל: סכום על פני כל נורות ה-LED של כל גופי התאורה עם אופיין פליטה נמדד (E = Σ I₀·rel(θ)·cos ε / r²), כמו במחשבון עצמת קרינה תלת-ממדי ל-UV-LED, בתוספת הצללה על ידי המארזים של גופי תאורה שכנים. מרחק העבודה נמדד מהמשטח הקדמי; השטח הכולל שטוח ב-z = 0. ללא החזרות; סבולות ייצור, שונות בין נורות LED והשפעות טמפרטורה אינן נכללות – ערכים מנחים, לא תוצאות מדידה.
מודל והנחות של סימולציית השטחים הגדולים
כל גוף תאורה מורכב ממערך ה-LED שלו (שורות × עמודות, פסיעה 10 mm). עבור כל נקודה במשטח המטרה מסוכמת התרומה של כל LED בודד בכל גופי התאורה (חוק הריבוע ההפוך הפוטומטרי):
נוסחה: E = Σ I₀ · rel(θ) · cos ε / r²
θ היא הזווית ביחס לציר של גוף התאורה הרלוונטי (מוטה בגופי תאורה מוטים), ε היא זווית הפגיעה במשטח המטרה, r הוא המרחק. rel(θ) הוא אופיין הפליטה הנמדד של ה-LED, ו-I₀ נגזר מהשטף הקרינתי לכל LED. בשדה הקרוב כל LED מיוצג כשבב של 3.5 mm עם חמישה מקורות משנה. עבור גוף תאורה יחיד ואנכי התוצאה זהה לזו של מחשבון עצמת קרינה תלת-ממדי ל-UV-LED.
כל גופי התאורה בסידור זהים (מוצר, אורך גל, הספק LED). בשורה וברשת המארזים ממוקמים זה לצד זה עם הרווח שנבחר (0 = צמודים); בטבעת מרכזי המארזים ממוקמים על רדיוס הטבעת. ההטיה מתבצעת סביב מרכז המשטח הקדמי; מרחק העבודה נמדד מהמשטח הקדמי עד משטח המטרה.
כל מארז מיוצג כתיבה במידות המוצר מעל המשטח הקדמי. אם קו הראייה מ-LED לנקודת המטרה פוגע במארז של גוף תאורה אחר, התרומה שלו אינה נספרת. גופי תאורה אנכיים בעלי מישור קדמי משותף אינם יכולים להצל זה על זה; במקרה זה הבדיקה מדולגת.
- סימולציה מנחה – סבולות ייצור, שונות/מיון (binning) של נורות LED והשפעות טמפרטורה אינם נכללים
- ללא החזרות ממארזים, מהמטרה או מהסביבה, ללא פיזור
- מארזים כתיבות פשוטות; צלעות קירור, כבלים ותושבות אינם נלקחים בחשבון
- במרחק עבודה של פחות מ-10 mm שולטות גאומטריית השבב, העדשה והמארז – החישוב חסום בתחום זה
- במודלי CAD זווית הפגיעה המקומית נלקחת בחשבון, אך הצללה על ידי המודל עצמו אינה נלקחת בחשבון
שאלות נפוצות על סימולציית השטחים הגדולים
הסימולציה מסכמת את התרומות של כל נורות ה-LED עם אופיין הפליטה הנמדד ומספקת ערכים מנחים לבחירת מוצרים ולתכנון מערכות. עבור גוף תאורה יחיד היא תואמת את מחשבון עצמת קרינה תלת-ממדי ל-UV-LED. סבולות ייצור, שונות ומיון (binning) של נורות LED, השפעות טמפרטורה והחזרות ממארזים ומהסביבה אינם נכללים. את עצמות הקרינה המחייבות יש לקבוע במדידה באמצעות רדיומטר UV מכויל.
המחשבון התלת-ממדי מתייחס לגוף תאורה יחיד או למערך LED הניתן להגדרה חופשית. סימולציה זו מסדרת כמה גופי תאורה זהים – בשורה, ברשת n × m, בטבעת או באופן חופשי באמצעות טבלה, מסובבים ומוטים – ומביאה בחשבון שהמארזים של גופי תאורה שכנים עלולים לחסום אור. המודל של ה-LED הבודד זהה בשני הכלים.
עבור שורה ורשת מזינים את הרווח בין המארזים; 0 mm פירושו מארזים צמודים זה לזה. עבור טבעת מגדירים את הרדיוס שעליו נמצאים מרכזי המארזים ובוחרים אם הצד הארוך יכוון משיקית או רדיאלית. מארזים חופפים מסומנים באדום בתצוגת ה-3D ובמבט העל. מרחק העבודה נמדד מהמשטח הקדמי עד משטח המטרה.
כאשר גופי התאורה מוטים, המארז של גוף תאורה אחד עלול לחסום את קו הראייה בין LED של גוף התאורה השכן לבין נקודת המטרה. הסימולציה בודקת כל אחד מקווי הראייה האלה מול המארזים, המיוצגים כתיבות פשוטות; תרומות חסומות אינן נספרות. גופי תאורה אנכיים בעלי מישור קדמי משותף אינם מצלים זה על זה. ניתן לכבות את הבדיקה תחת "Calculation & display".
מדדי המפתח מציגים את האחידות (min/max) ואת ההומוגניות ((max − min)/(max + min)) על משטח המטרה. באמצעות "Store as A" ו-"Store as B" משווים שתי חלופות זו לצד זו. עבור שורה, רשת וטבעת, האופטימייזר מחפש את השילוב של הטיה לעבר המרכז, רווח או רדיוס טבעת ומרחק עבודה שמניב את האחידות הטובה ביותר, ללא מארזים חופפים.
ניתן לבחור את מקרני השטח SFL-UV-M, SFL-UV-L ו-SFL-UV-XL ואת סדרת L בגדלים XS, XS-HO, S, M ו-L; החישוב מכסה אורכי גל מ-265 עד 450 nm. ניתן לייצא את התוצאות כ-CSV (רשת ופרופילי חתך), את הסידור כ-PNG ו-DXF ואת התוצאה הכוללת כדוח סימולציה בפורמט PDF; ניתן לשתף את התצורה כקישור. מודלים מסוג STEP ו-STL מעובדים באופן מקומי בלבד בדפדפן.
מחבר: ד"ר מארק פאראוויה
ד"ר מארק פאראוויה הוא המנכ"ל של Opsytec Dr. Gröbel GmbH באטלינגן ועומד בראש מעבדת הכיול המוסמכת. בעקבות מחקרו על פריקות אקסימר קסנון פועמות במכון לטכנולוגיית תאורה ב-KIT, מוקד עיסוקו הנוכחי הוא טכנולוגיית מדידת קרינה אופטית. הוא סגן יו"ר ועדת התקינה הגרמנית DIN FNL 7 "קרינה אופטית", וחבר בקבוצת הפרויקט של DVGW לחיטוי בקרינת UV.