


Badanie penetracyjne fluorescencyjne UV i kontrola przemysłowa
W badaniu penetracyjnym fluorescencyjnym ostateczną ocenę przeprowadza oko lub kamera. Oba są czułe, ale żadne nie jest wzorcowane: oceniają kontrast, a nie wartości bezwzględne. Powtarzalność nie wynika zatem z jaśniejszej lampy, lecz ze stałych warunków brzegowych – długości fali wzbudzenia, natężenia napromienienia na elemencie, jednorodności pola oraz oświetlenia otoczenia. Badanie penetracyjne fluorescencyjne to klasyczna metoda wizualna badań nieniszczących (NDT): penetrant fluorescencyjny lub środek magnetyczno-proszkowy uwidacznia pęknięcia, porowatość i inne wady powierzchniowe pod wzbudzeniem UV-A, które pozostałyby niewidoczne w świetle dziennym. Centralnymi wielkościami fizycznymi są widmowe wzbudzenie fluoroforu, natężenie napromienienia w punkcie kontroli, resztkowe światło widzialne oraz adaptacja wzroku inspektora do ciemności.
Używane są również terminy badanie pęknięć UV i kontrola w świetle czarnym – oba określają tę samą kontrolę pod UV-A przy przyciemnionym oświetleniu otoczenia.
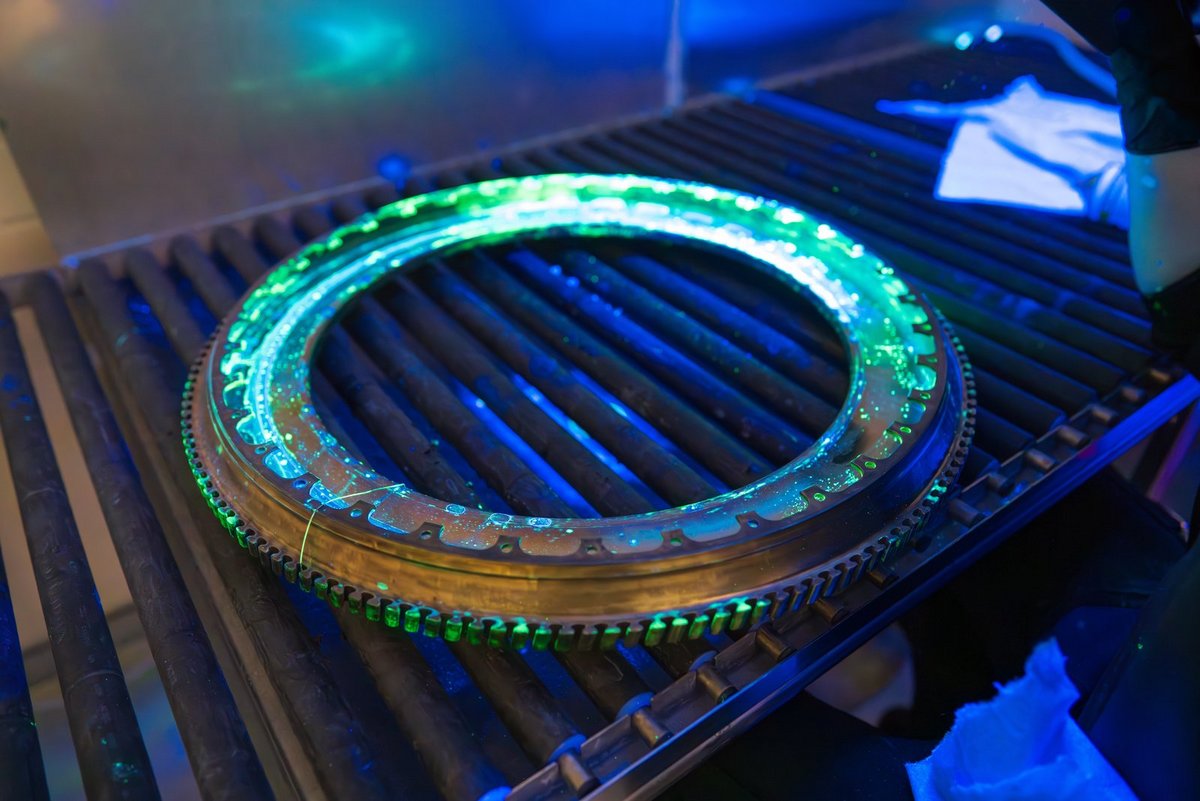
Jak rozwija się nieniszcząca kontrola fluorescencyjna?
Ten rozwój zmienia wymagania wobec technologii procesowej i pomiarowej. Utrzymanie starzejących się flot samolotów wymaga ściśle powtarzalnych badań penetracyjnych zgodnie ze specyfikacjami lotniczymi, takimi jak SAE AMS2647, co czyni dokumentację natężenia napromienienia i jednorodności obowiązkową. Seryjna kontrola odlewanych ciśnieniowo części aluminiowych – takich jak obudowy baterii do pojazdów elektrycznych – zwiększa udział zautomatyzowanych, opartych na kamerach stanowisk kontroli fluorescencyjnej; zautomatyzowane i zrobotyzowane komory kontrolne osiągnęły już 15% udziału w przychodach rynku badań penetracyjnych cieczowych w 2024 roku, przy prognozowanym tempie wzrostu wynoszącym 9,7%. Ponadto przejście od lamp rtęciowych do źródeł UV-LED zasadniczo zmienia fotometryczne warunki brzegowe badania – dlatego norma ASTM E3022 istnieje jako odrębny standard.
To przejście stanowi najbardziej definiującą zmianę technologiczną w tej dziedzinie; wpływa nie tylko na wydajność elektryczną, ale także na przestrzenną charakterystykę pola, co wymusza gęstsze mapowanie pola, ponieważ pole LED zanika bardziej stromo niż pole lampy wyładowczej gazowej. Drugim czynnikiem napędowym jest miniaturyzacja przenośnych źródeł kontrolnych do prac konserwacyjnych w terenie, wraz z koniecznością pomiaru krzywej rozładowania lamp zasilanych bateryjnie.
Dodatkowo sama ocena przesuwa się od czysto wzrokowej kontroli w kierunku zautomatyzowanej kontroli opartej na kamerach z analizą obrazu wykorzystującą uczenie maszynowe, co czyni wyzwalane, powtarzalne oświetlenie podstawowym wymogiem, a nie tylko udogodnieniem. Po czwarte, coraz większą uwagę zwraca się na ślad środowiskowy samych materiałów penetracyjnych: czułość, koszt i zgodność ze środowiskiem są coraz częściej oceniane łącznie, zamiast maksymalizować wyłącznie czułość (patrz literatura naukowa poniżej). Po piąte, specyficzne dla przemysłu lotniczego wewnętrzne specyfikacje, takie jak SAE AMS2647, zaostrzają w niektórych miejscach minimalne wymagania dotyczące źródeł UV w stosunku do ogólnych wartości norm ISO i ASTM, zmuszając dostawców do aktualizacji swojego wyposażenia kontrolnego.
Wielkości rynku, tempo wzrostu i źródła dotyczące tego obszaru zastosowań są podsumowane na stronie Rozwój rynku technologii UV.
Jak działa wzbudzanie fluorescencyjne?
Fluorofor pochłania fotony w paśmie wzbudzenia i ponownie emituje część tej energii przy dłuższych długościach fali. Pomiędzy nimi występuje nieunikniona strata – widzialna emisja jest zawsze słabsza niż wzbudzenie, ponieważ część pochłoniętej energii jest uwalniana jako ciepło w wyniku relaksacji bezpromienistej, zanim cząsteczka wyemituje foton. Liczy się nakładanie widmowe: promieniowanie poza pasmem wzbudzenia nie przyczynia się do fluorescencji, niezależnie od tego, jaka moc za nim stoi.
W przypadku typowych penetrantów przemysłowych pasmo wzbudzenia znajduje się w okolicach 365 nanometrów, dlatego ta długość fali jest wartością domyślną dla lamp i diod LED; norma ASTM E3022 podaje typowy zakres od 347 do 382 nanometrów dla źródeł LED (Magnaflux, 2024). W przypadku innych znaczników – wskaźników do badań szczelności, barwników procesowych, powłok fluorescencyjnych – pasmo wzbudzenia może być inne; to karta danych technicznych penetranta określa wówczas odpowiednie źródło, a nie odwrotnie. Drugi wymóg dotyczy tego, czego źródło nie powinno emitować: resztkowe światło widzialne podnosi tło i zmniejsza kontrast, a składowe o krótkiej długości fali poniżej pasma wzbudzenia narażają kontrolera bez żadnej korzyści pomiarowej.
Jakie technologie są wykorzystywane do wzbudzania UV-A?
Do wzbudzania penetrantów fluorescencyjnych dostępnych jest kilka źródeł światła, które różnią się znacząco widmem, charakterystyką wiązki i sposobem starzenia. Tradycyjne lampy rtęciowe wytwarzają szerokie, miękkie pole natężenia napromienienia, ale wymagają czasu rozgrzewania do dziesięciu minut oraz filtra pasmowoprzepustowego UV-A, aby wykluczyć światło widzialne i o krótszej długości fali (mr-chemie, 2025). Źródła LED UV są gotowe do pracy natychmiast, są bardziej efektywne elektrycznie i widmowo stabilniejsze, jednak zapewniają węższe pole o bardziej gwałtownym spadku na krawędziach i starzeją się w inny sposób niż lampy wyładowcze. Lampy ksenonowe i inne lampy wyładowcze wysokiej intensywności stosuje się, gdy potrzebne jest bardzo wysokie natężenie napromienienia na krótki czas, na przykład oświetlenie błyskowe dla zautomatyzowanych systemów kamerowych.
| Technologia | Charakterystyka | Zalety | Ograniczenia | Typowe zastosowanie |
|---|---|---|---|---|
| Lampa rtęciowa (średniociśnieniowa) | szerokie, miękkie pole natężenia napromienienia; widmo liniowe wokół 365 nm oraz widoczne linie boczne | równomierne oświetlenie dużych powierzchni; ugruntowana podstawa normatywna (ASTM E2297) | czas rozgrzewania do 10 min; zawiera rtęć; wymaga filtra pasmowoprzepustowego UV-A; starzeje się z czasem pracy | stacjonarne kabiny kontrolne, duże obszary kontroli |
| LED UV-A | wąskopasmowe widmo wokół 365 nm; gwałtowny spadek natężenia na krawędzi pola | natychmiastowe włączenie; niskie wydzielanie ciepła; możliwość wyzwalania do synchronizacji z kamerą; brak rtęci | wąskie pole wiązki wymaga gęstszego mapowania pola; wymaga własnej normy badawczej (ASTM E3022) | lampy ręczne, źródła punktowe, zautomatyzowane stanowiska kontrolne |
| Lampa błyskowa ksenonowa/HID | bardzo wysokie chwilowe natężenie napromienienia; szerokopasmowe widmo | wysoka moc szczytowa dla kontroli inline z użyciem kamer | wymaga dodatkowego filtrowania; wyższa złożoność termiczna i elektryczna | zautomatyzowane przetwarzanie obrazu w cyklu kamery |
| Ręczna lampa średniociśnieniowa | przenośna, zasilana z sieci lub z akumulatora | działa na trudno dostępnych częściach i w warunkach terenowych (MRO) | natężenie napromienienia spada z kwadratem odległości; zależy od stanu akumulatora | konserwacja, kontrola na miejscu statków powietrznych i instalacji przemysłowych |
Jakie normy wyznaczają ramy?
W przypadku klasycznych metod te ramy są określone normatywnie. ASTM E1417/E1417M opisuje sposób przeprowadzania badania penetracyjnego, w tym czasy penetracji, oczyszczania międzyoperacyjnego i wywoływania; ASTM E2297 obejmuje tradycyjne źródła UV-A i światła białego oraz mierniki używane do ich testowania, definiując zakres UV-A jako od 320 do 400 nanometrów, a zakres widzialny jako od 400 do 760 nanometrów (Magnaflux, 2024). ASTM E3022 dodaje własne wymagania i procedury pomiarowe dla lamp UV-A opartych na LED, stosowanych w badaniach penetracyjnych i magnetyczno-proszkowych. Na poziomie międzynarodowym seria ISO 3452 reguluje materiały penetracyjne, klasyfikując penetranty fluorescencyjne jako Typ I, penetranty barwne widzialne jako Typ II, a penetranty dwuprzeznaczeniowe jako Typ III, w pięciu poziomach czułości od „bardzo niskiego" do „ultra wysokiego" (ISO 3452-2:2021). Same warunki oglądania są regulowane przez ISO 3059 – wartości graniczne, pomiar i wzorcowanie są szczegółowo opisane na stronie warunki oglądania według ISO 3059. W lotnictwie specyfikacje producentów, takie jak SAE AMS2647, wprowadzają własne, czasem bardziej rygorystyczne, wartości minimalne dotyczące natężenia napromienienia i odstępów między badaniami. Przegląd zakresów widmowych UV oraz ich normatywnych ograniczeń w ogólności przedstawiono na stronie Wytyczne, standardy i normy w UV.
Przejście od lamp wyładowczych do LED jest właśnie powodem, dla którego ASTM E3022 istnieje jako odrębny dokument. Diody LED zapewniają bardziej stabilne widmo i mniejszą emisję ciepła, ale inny charakter wiązki: węższe pola o bardziej gwałtownym spadku na krawędziach, podczas gdy tradycyjna lampa miała szeroki, miękki rozkład. Procedura opracowana dla jednego typu lampy nie może więc zostać po prostu przeniesiona na inny bez ponownego pomiaru.
Dlaczego wzbudzenie przypada właśnie na 365 nm
Ta wartość pojawia się w każdej normie, rzadko jednak podaje się jej przyczynę. Leży ona w wąskim oknie ograniczonym z obu stron.
Od dołu jest ono ograniczone przez optykę i bezpieczeństwo pracy: poniżej około 340 nm zwykłe szkło i wiele tworzyw sztucznych coraz silniej absorbują – soczewki, filtry i okienka inspekcyjne stają się kosztowne. Jednocześnie działanie aktyniczne wzrasta bardzo szybko; przy tym samym natężeniu napromienienia limit według IEC 62471 zostałby osiągnięty w ciągu minut, a nie godzin.
Od góry ograniczeniem jest kontrast. Od około 400 nm wzbudzenie staje się widoczne dla oka i kładzie zasłonę na wskazanie. Norma dopuszcza co najwyżej 20 lux światła otoczenia – źródło, które samo emituje widzialne światło, wykorzystuje ten budżet zanim inspektor wejdzie do kabiny.
Pomiędzy nimi leży maksimum absorpcji barwników fluorescencyjnych w penetrantach i cząstkach magnetycznych, które dla powszechnych systemów przypada między 360 a 370 nm – oraz najsilniejsza linia lampy rtęciowej, linia i przy 365,4 nm. Te dwie wartości się pokrywają, a normy wykształciły się wokół tego źródła. Dlatego również współczesne diody UV-A LED emitują przy 365 nm, choć 385 lub 395 nm byłoby technicznie prostsze i tańsze: media testowe i normy są zbudowane wokół 365 nm.
Co wymagają normy
| Wymaganie | Wartość | Odległość pomiarowa | Częstotliwość kontroli | Norma |
|---|---|---|---|---|
| Natężenie napromienienia UV-A w punkcie badania | ≥ 1000 µW/cm² (10 W/m²) | 380 mm | na zmianę lub co osiem godzin pracy | ASTM E1417 (metoda penetracyjna), ASTM E1444 (metoda magnetyczno-proszkowa) |
| Natężenie napromienienia UV-A, górna wartość wytyczna | ≤ 5000 µW/cm² (50 W/m²) | w punkcie badania | — | ISO 3059 |
| Oświetlenie otoczenia światłem białym w kabinie | ≤ 20 lx (2 fc) | w punkcie badania | co tydzień | ISO 3059, ASTM E1417 |
| Widzialne światło resztkowe źródła UV | zgodnie z danymi producenta, z filtrem blokującym | 380 mm | podczas kontroli lampy | ASTM E3022 |
| Czas rozgrzewania przed pomiarem | co najmniej 10 minut | — | przed każdym pomiarem | dotyczy lamp rtęciowych |
| Adaptacja wzroku kontrolera do ciemności | co najmniej 1 minuta | — | przed każdym badaniem | ISO 3059 |
| Lampy akumulatorowe: czas spadku poniżej 1000 µW/cm² | podawany przez producenta | 380 mm | na jedno naładowanie | ASTM E3022 |
Tabela zawiera powszechne wymagania; rozstrzygające jest zawsze aktualne wydanie normy oraz specyfikacja klienta. W branży lotniczej i kosmicznej specyfikacje producentów, takie jak SAE AMS 2647, wykraczają poza to i czasami narzucają węższe interwały. To, co norma ISO 3059 wymaga szczegółowo w zakresie wartości granicznych, przyrządów pomiarowych i wzorcowania, jest przedstawione na stronie warunki obserwacji według ISO 3059.
W praktyce najczęściej pomijane są dwa wiersze. Odległość pomiarowa 380 mm nie jest zaleceniem, lecz częścią wymagania: przy 250 mm ta sama lampa wskazuje mniej więcej dwukrotnie więcej, przy 500 mm o połowę mniej. A adaptacja do ciemności nie jest uprzejmością wobec kontrolera – oko potrzebuje jej, aby w ogóle zobaczyć wskazanie. Kabina spełniająca każdą zmierzoną wartość i tak nie wykryje pęknięć, jeśli kontroler wejdzie do niej prosto z zewnątrz.
Trzy zadania pomiarowe, trzy przyrządy
- Źródło. Ręczne lampy UV do inspekcji na elemencie i w terenie, źródła stacjonarne do kabiny. Przejście z par rtęci na UV-A LED zmienia obraz: węższe widmo, ostrzejszy spadek na zboczu – mapowanie staje się dokładniejsze, a nie rzadsze.
- Kontrola okresowa. RMD Pro mierzy natężenie napromienienia i natężenie oświetlenia tym samym przyrządem – obie wielkości wymagane przez ISO 3059, za jednym razem. Jakie właściwości spektralne musi mieć do tego przyrząd i jak często należy go wzorcować, opisano w rozdziale warunki oglądania wg ISO 3059.
- Inspekcja zautomatyzowana. Tam, gdzie ocenę przeprowadza urządzenie, a nie człowiek, na miejsce pomiaru ręcznego wchodzą czujniki zainstalowane na stałe – czujniki ostrzegawcze dla wzbudzenia, czujniki luminescencji dla odpowiedzi. Oba tematy omówiono poniżej w sekcji „Jak czujniki luminescencji i elektrooptyczne czujniki ostrzegawcze monitorują kabinę?"
Do kontroli krzyżowej widma – na przykład porównania starej lampy rtęciowej z nową diodą LED – dołącza UVpad E. Pokazuje on, jak dalece czujnik szerokopasmowy odchyla się przy wąskopasmowej diodzie LED, i zamienia niedopasowanie spektralne z przypuszczenia w liczbę.
Które parametry procesu są decydujące
Cztery wielkości decydują o tym, czy wskazanie fluorescencyjne zostanie wiarygodnie wykryte, i żadna z nich nie może zastąpić innej. Natężenie napromieniowania UV-A na elemencie (a nie na lampie) decyduje o tym, ile fotonów z pasma wzbudzenia dociera faktycznie do fluoroforu – wartość ta maleje z kwadratem odległości roboczej i dlatego musi być mierzona w rzeczywistym miejscu kontroli, a nie na obudowie lampy. Jednorodność pola natężenia napromieniowania decyduje o tym, czy w całym obszarze kontroli obowiązuje ta sama czułość; niejednorodne pole daje wyniki zależne od położenia, które zmieniają się w zależności od tego, gdzie akurat umieszczono element.
Resztkowe światło widzialne, pochodzące zarówno od samego źródła, jak i z otoczenia kontroli, tworzy tło, na którym musi zostać wykryta słaba fluorescencja; ponieważ ludzkie postrzeganie ocenia kontrast, a nie bezwzględną luminancję, każdy dodatkowy lumen obniża efektywną granicę wykrywalności. Adaptacja wzroku kontrolującego do ciemności jest wreszcie parametrem procesowym o charakterze biologicznym, a nie fizycznym, lecz jest równie mocno zakotwiczona w normach: większość procedur wymaga minimalnego czasu adaptacji wynoszącego jedną minutę przed rozpoczęciem kontroli, ponieważ czułość oka na słabe światło wzrasta wystarczająco dopiero po tym czasie.
Co ogranicza proces lub powoduje błędy?
Najczęstsze błędne przekonanie dotyczy elektrycznej moc lampy: wartość w watach opisuje pobór mocy, a nie moc optyczną emitowaną w paśmie wzbudzenia, a z pewnością nie natężenie napromienienia docierające do elementu. Dwie lampy o tej samej moc elektrycznej mogą wytwarzać bardzo różne natężenie napromienienia na komponencie ze względu na różną wydajność, optykę i stan starzenia. Drugim częstym błędnym przekonaniem jest to, że natężenie napromienienia raz uznane za „wystarczające" pozostaje ważne w nieskończoność: lampy UV i diody UV LED starzeją się w różnym tempie, chipy LED przede wszystkim w wyniku degradacji półprzewodnika, a częściowo w wyniku pęknięć obudowy hermetyzującej; bez regularnych pomiarów kontrolnych ten spadek pozostaje niezauważony, aż kontrola faktycznie przebiega poniżej dopuszczonej czułości.
Ponadto miejsce pomiaru jest często wybierane niewłaściwie: pomiar kontrolny przy obudowie lampy lub w środku obrazu mówi niewiele o tym, jak pole wygląda na krawędziach właściwego obszaru kontroli lub na zakrzywionej geometrii elementu. Zwłaszcza w przypadku diod UV LED i ich stromego spadku na krawędziach, natężenie napromienienia zgodne z wymaganiami w środku może już znacznie spadać poniżej wymaganego minimum na krawędzi obszaru kontroli. Wreszcie sama wartość czasu – ustalony czas trwania kontroli – nie zastępuje wartości dawki: dopóki natężenie napromienienia w punkcie kontroli nie jest znane, nie wiadomo, jakie faktyczne wzbudzenie nastąpiło w tym czasie. Ta sama logika – dawka zamiast czasu – obowiązuje w powiązanym obszarze z inną wielkością docelową, Starzenie UV, trwałość barw i fotostabilność; w przypadku oceny wizualnej stosowanej w badaniach penetracyjnych fluorescencyjnych zasada wzajemności dawka-czas nie obowiązuje w taki sam sposób, jak w przypadku czujników integrujących.
Jak wpływają geometria, powierzchnia i materiał części?
Chropowatość powierzchni i porowatość wpływają na wynik badania niezależnie od wzbudzenia i natężenia napromienienia. Części wytwarzane przyrostowo, o typowej chropowatości powierzchni charakterystycznej dla procesu na złożu proszkowym, stanowią fundamentalne ograniczenie dla klasycznego badania penetracyjnego: bez obróbki końcowej lub polerowania metoda ta nie nadaje się do porowatych lub chropowatych struktur wytwarzanych przyrostowo, ponieważ penetrant gromadzi się w porach powierzchniowych, a nie w rzeczywistych pęknięciach, i pozostaje tam po etapie płukania. W przypadku gęstych, nieporowatych struktur wytwarzanych przyrostowo metoda ta pozostaje odpowiednia.
Nawet w przypadku części wytwarzanych konwencjonalnie geometria wpływa na rozkład pola natężenia napromienienia: promienie wklęsłe, otwory i podcięcia powodują zacienienie, którego płaska próbka referencyjna nie wykazuje, dlatego należy je oszacować z wyprzedzeniem – na przykład za pomocą symulacji optycznej – zanim procedura badania zostanie ustalona dla części o złożonej geometrii.
Energia fotonu i przesunięcie Stokesa jako granica wydajności fluorescencji
Maksymalna czułość detekcji wskazania fluorescencyjnego jest fizycznie ograniczona, nie tylko przez zastosowany penetrant. Zgodnie z zasadą zachowania energii emitowany foton nigdy nie może nieść więcej energii niż pochłonięty foton wzbudzający; energia fotonu wyraża się wzorem
E = h · c / λ
gdzie h to stała Plancka, c to prędkość światła, a λ to długość fali.
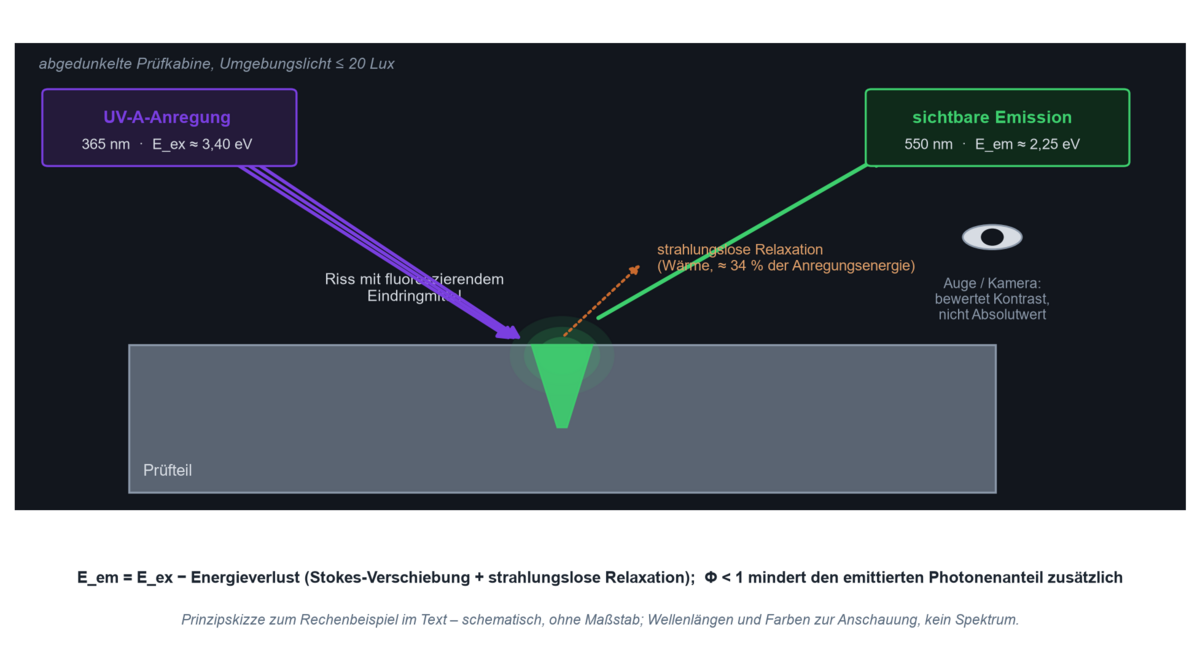
Ponieważ długość fali emisji penetrantów fluorescencyjnych jest zawsze dłuższa niż długość fali wzbudzenia (przesunięcie Stokesa), każdy emitowany foton niesie mniej energii niż pochłonięty – reszta jest uwalniana jako ciepło poprzez bezpromienistą relaksację w cząsteczce, co opisuje reguła Kashy. Ponadto żaden fluorofor nie reemituje każdego pochłoniętego fotonu; stosunek liczby fotonów emitowanych do pochłoniętych to wydajność kwantowa (Φ), która dla penetrantów stosowanych w praktyce jest zazwyczaj wyraźnie niższa od jedności.
Praktyczna konsekwencja: nawet idealnie dopasowane, bezstratne źródło wzbudzenia nie może podnieść widocznej intensywności fluorescencji powyżej maksimum wyznaczonego przez przesunięcie Stokesa i wydajność kwantową. Zwiększanie natężenia napromienienia poprawia zatem sygnał tylko dopóki penetrant nie zostanie doprowadzony do nasycenia lub samoabsorpcji; po przekroczeniu tego punktu wzrasta jedynie niepotrzebna ekspozycja kontrolującego, a nie kontrast wskazania.
Przykład obliczeniowy: ile energii wzbudzenia jest tracone w postaci ciepła?
Założenia: długość fali wzbudzenia λ_ex = 365 nm (wartość domyślna dla przemysłowych źródeł UV-A), maksimum emisji typowego żółto-zielonego penetranta fluorescencyjnego λ_em ≈ 550 nm.
Wzór: E = h · c / λ, przy czym jako praktyczne przybliżenie przyjęto h · c ≈ 1240 eV·nm.
Obliczenie: E_ex = 1240 / 365 ≈ 3,40 eV; E_em = 1240 / 550 ≈ 2,25 eV.
Wynik: względna strata energii na emitowany foton wynosi (3,40 − 2,25) / 3,40 ≈ 34 procent.
Interpretacja praktyczna: sam przesunięcie Stokesa powoduje, że już około jednej trzeciej energii wzbudzenia zamienia się w ciepło wewnątrz cząsteczki, zanim wydajność kwantowa Φ < 1 dodatkowo zmniejszy użyteczny udział fotonów. Oba te efekty łącznie wyjaśniają, dlaczego wskazania fluorescencyjne z natury charakteryzują się niską intensywnością światła oraz dlaczego światło otoczenia i światło rozproszone mają nieproporcjonalnie duży wpływ na wykrywalność – czynnikiem ograniczającym nie jest moc wzbudzenia, lecz niska wydajność optyczna samego procesu konwersji.
Oblicz przesunięcie Stokesa samodzielnie
Poniższy kalkulator wykonuje takie same obliczenia dla każdej pary długości fali i dodatkowo podaje przesunięcie Stokesa w liczbach falowych — w nanometrach zależy ono od położenia w widmie i nie można go porównywać między penetrantami. Ustawienie domyślne od 365 do 550 nm odpowiada przypadkowi z powyższego przykładu.
Gdzie stosuje się fluorescencyjne badanie penetracyjne UV?
W przemyśle lotniczym i kosmicznym badanie penetracyjne fluorescencyjne oraz badanie metodą proszków magnetycznych są stałym elementem dopuszczenia produkcyjnego i serwisowego łopatek turbin, elementów podwozia i odlewów krytycznych dla bezpieczeństwa; kluczowym wymogiem jest nieprzerwana dokumentacja natężenia napromienienia i statusu wzorcowania zgodnie ze specyfikacjami takimi jak SAE AMS2647, ponieważ kontrole podlegają audytom. W przemyśle motoryzacyjnym i u dostawców zautomatyzowane tunele inspekcji fluorescencyjnej sprawdzają odlewane ciśnieniowo elementy aluminiowe – takie jak bloki silnika czy obudowy akumulatorów do pojazdów elektrycznych – pod kątem porowatości i pęknięć przy tempie produkcji; kluczową zmienną procesową jest tutaj powtarzalność natężenia napromienienia przy dużych wolumenach i zmieniających się pozycjach elementów.
W energetyce kontroluje się elementy turbin, zbiorniki ciśnieniowe i spoiny rurociągów, często w terenie za pomocą przenośnych ręcznych lamp UV, gdzie odległość i światło otoczenia są trudniejsze do kontrolowania niż w stacjonarnej kabinie. W produkcji addytywnej badanie penetracyjne fluorescencyjne uzupełnia obróbkę końcową gęstych, nieporowatych elementów, podczas gdy struktury porowate wymagają dodatkowych lub alternatywnych metod badania. W technice medycznej dotyczy to między innymi tytanowych implantów odlewanych, gdzie wady powierzchniowe mają bezpośrednie znaczenie dla bezpieczeństwa.
Które źródło UV sprawdzi się przy dużych powierzchniach, otworach, zastosowaniach terenowych i wizji maszynowej?
Do wielkopowierzchniowej, stacjonarnej inspekcji odpowiednie są naświetlacze powierzchniowe lub układy z Serii L, zapewniające możliwie jednorodne pole na całym obszarze inspekcji. W przypadku trudno dostępnych geometrii – otworów, podcięć, konturów wewnętrznych – stosuje się kompaktowe punktowe źródła LED UV lub nasadki endoskopowe/boroskopowe, kierujące swoje wąskie pole precyzyjnie na krytyczne miejsce.
W przypadku mobilnej inspekcji terenowej, na przykład w konserwacji samolotów lub instalacji przemysłowych, powszechnie stosowane są zasilane bateryjnie ręczne lampy UV; należy przy tym uwzględnić krzywą rozładowania natężenia napromienienia w czasie pracy, ponieważ norma ASTM E3022 określa jako wielkość testową dla bateryjnie zasilanych lamp LED albo krzywą rozładowania, albo czas spadku poniżej 1000 µW/cm². W przypadku elementów ferromagnetycznych badanie metodą fluorescencyjnych proszków magnetycznych zastępuje badanie penetracyjne; wykorzystuje ono te same fotometryczne warunki brzegowe, lecz podlega odrębnym normom (ASTM E1444, ASTM E3024). Do automatycznego przetwarzania obrazu stosuje się wyzwalane źródła LED UV, których czas trwania i natężenie błysku są synchronizowane z klatką kamery.
Jakie wielkości należy mierzyć lub monitorować?
Punktem wyjścia każdego zadania pomiarowego nie jest urządzenie, lecz pytanie, jaką wielkość faktycznie wymaga norma badawcza. W przypadku klasycznych, ocenianych wizualnie badań penetracyjnych i magnetyczno-proszkowych jest to przede wszystkim natężenie napromienienia UV-A w punkcie badania, wyrażone w µW/cm² lub W/m², mierzone radiometrem, takim jak RMD Pro, którego czułość widmowa jest ograniczona do zakresu UV-A. Pomiar szerokopasmowy jest wystarczający, o ile źródło ma znane widmo zgodne z normą; jednak gdy porównywane są źródła o znacznie różnych rozkładach widmowych – na przykład starsza lampa rtęciowa i nowa dioda LED UV – konieczny staje się pomiar widmowy, który zapewnia UVpad. Czujnik szerokopasmowy może wykazywać systematyczne odchylenia przy źródle wąskopasmowym; efekt ten nazywa się niezgodnością widmową i jest jednym z najczęściej niedoszacowywanych źródeł błędu pomiarowego w tej dziedzinie.
Oprócz natężenia napromienienia należy również uwzględnić resztkowe światło widzialne pochodzące ze źródła oraz światło otoczenia w kabinie, ponieważ norma ISO 3059 definiuje dla tego własną wartość graniczną. Pomiary przestrzenne – mapowanie natężenia napromienienia w kilku punktach pola badania – są konieczne, gdy obszar badania jest większy niż jednorodny środek profilu wiązki lub gdy geometria elementu może powodować zacienienie. Pomiary rozłożone w czasie – powtarzane kontrole, a nie jednorazowy test odbiorczy – są potrzebne, ponieważ zarówno lampy wyładowcze, jak i diody LED tracą moc promienistą w trakcie eksploatacji.
Samo miejsce pracy jest drugim zadaniem pomiarowym: personel na stanowiskach badań fluorescencyjnych spędza dłuższy czas w pobliżu źródła UV-A. Jakie wielkości mają znaczenie z punktu widzenia bezpieczeństwa pracy, opisano w artykule Rumień UV w miejscu pracy.
Gdy ocenę przejmuje kamera, wymagania dotyczące oświetlenia stają się bardziej rygorystyczne, ponieważ algorytm przetwarzania obrazu porównuje wartości szarości z ustalonym progiem; jeśli oświetlenie różni się między elementami lub zmienia się w trakcie eksploatacji źródła, próg ten dryfuje wraz z nim, a wskaźnik wykrywania defektów zmienia się niezauważalnie. Wyzwalane diody LED UV można synchronizować z kamerą, robotem lub przenośnikiem, dostarczając w każdej klatce takie samo, zdefiniowane wzbudzenie – to jest rzeczywista zaleta w porównaniu z lampą świecącą w sposób ciągły, a nie tylko wyższa moc świetlna.
Najnowsze rozwiązania łączą to kontrolowane oświetlenie z analizą obrazu opartą na uczeniu maszynowym: system opublikowany w 2026 r. do automatycznej fluorescencyjnej kontroli łopatek turbin wykorzystuje zaadaptowaną architekturę YOLOv8 do klasyfikacji pęknięć, zimnych spoin, wtrąceń i porowatości, osiągając średnią dokładność wykrywania na poziomie 93,3 procent (zob. literaturę naukową poniżej). W dokumentacji procesu – zwłaszcza w branżach podlegających audytom, takich jak lotnictwo – ciągłe rejestrowanie natężenia napromienienia i stanu wzorcowania powinno stanowić część zapisu kontroli jako zbiór danych, a nie jedynie jednorazową wartość odbiorczą.
Jak czujniki luminescencji i elektrooptyczne czujniki ostrzegawcze monitorują komorę?
Cykliczny pomiar ręczny odpowiada na pytanie, czy komora była sprawna w dniu badania. Nie odpowiada na pytanie, czy jest sprawna również podczas kolejnej zmiany. Tam, gdzie kontrola odbywa się cyklicznie lub bez nadzoru, jej miejsce zajmują czujniki zainstalowane na stałe.
Elektrooptyczne czujniki ostrzegawcze sprawiają, że staje się to funkcją instalacji: czujnik UV mierzy w sposób ciągły natężenie napromienienia w punkcie kontroli i wysyła sygnał, gdy tylko wartość spadnie poniżej wymaganej granicy – w przypadku badań penetracyjnych zgodnie z ASTM E1417 jest to 1000 µW/cm² w zakresie UV-A. Sygnał trafia do sterownika jako 0–10 V lub 4–20 mA, co zatrzymuje cykl, zanim część przejdzie przez proces nieprzebadana. Różnica względem pomiaru ręcznego nie dotyczy dokładności, lecz ciągłości: awaria lampy między dwoma kontrolami w przeciwnym razie pozostaje niezauważona aż do kolejnego pomiaru – a wraz z nią każda część zwolniona w międzyczasie.
Czujnik luminescencji mierzy nie wzbudzenie, lecz odpowiedź: światło fluorescencyjne emitowane przez penetrant. Jest stosowany tam, gdzie oceny dokonuje instalacja, a nie człowiek – na przykład weryfikując, czy fluorescencyjnie oznaczony wałek kleju został naniesiony w całości, lub sprawdzając, czy część została oczyszczona przed montażem. Ponieważ światło fluorescencyjne jest o rzędy wielkości słabsze niż wzbudzenie, o wyniku decyduje filtracja: czujnik musi blokować składową UV-A źródła i przepuszczać wyłącznie dłuższofalową część powstałą wskutek przesunięcia Stokesa – w przeciwnym razie mierzy lampę, a nie próbkę.
Oba zadania wymagają tego samego czujnika w różnych konfiguracjach: odbiornika o zdefiniowanym, wąskim zakresie widmowym i wyjściu, które instalacja może odczytać. Dostępne zakresy i wyjścia opisano na stronach czujników UV; dla instalacji czyszczonych na mokro i środowisk CIP przeznaczony jest UVx-SE. Dlaczego czujnik nigdy nie mierzy „UV-A", lecz ważoną sumę na podstawie własnej czułości widmowej, wyjaśniono w części zakresy widmowe i normy.
Co pokazuje literatura naukowa?
Cztery publikacje stanowią podstawę techniczną dla głównych twierdzeń przedstawionych w tym tekście dotyczących starzenia się diod LED, ograniczeń kontroli w produkcji addytywnej, doboru penetrantów oraz zautomatyzowanej analizy obrazu:
- Starzenie się diod UV-A LED. Badanie starzenia się dostępnych na rynku 3-watowych diod UV-A LED (365 nm) w trybie pracy ciągłej i cyklicznej pokazuje, że praca cykliczna znacznie wydłuża trwałość w porównaniu z pracą ciągłą oraz że degradacja mocy optycznej wynika przede wszystkim ze starzenia się półprzewodnika, a w drugiej kolejności z pękania obudowy hermetyzującej – wniosek bezpośrednio istotny dla interwałów konserwacji lamp inspekcyjnych UV-LED. – Arques-Orobon, F. J.; Vazquez, M.; Nuñez, N. (2020): Lifetime Analysis of Commercial 3 W UV-A LED, Crystals 10(12), 1083.
- Ograniczenia badań penetracyjnych w produkcji addytywnej. Przegląd technologii wykrywania wad w produkcji addytywnej klasyfikuje badania penetracyjne jako czułe, lecz nieodpowiednie – bez wcześniejszego polerowania – dla porowatych lub chropowatych powierzchni wytwarzanych addytywnie, co wyznacza zakres ich stosowania w odniesieniu do gęstych, wytwarzanych w sposób konwencjonalny części. – Chen, Y.; Peng, X.; Kong, L. B.; Dong, G. X.; Remani, A.; Leach, R. (2021): Defect inspection technologies for additive manufacturing, International Journal of Extreme Manufacturing 3(2).
- Dobór penetrantów według kryteriów zrównoważonego rozwoju. Badanie dotyczące doboru penetrantów fluorescencyjnych opracowuje model oceny uwzględniający kryteria środowiskowe i bezpieczeństwa obok czułości i kosztów, ilustrując podejście oceniające wykraczające poza samą czułość testu. – Pacana, A.; Siwiec, D.; Bednárová, L. (2020): Method of Choice: A Fluorescent Penetrant Taking into Sustainability Criteria, Sustainability 12(14), 5854.
- Zautomatyzowana kontrola fluorescencyjna wspomagana sztuczną inteligencją. Artykuł opublikowany w 2026 roku opisuje zautomatyzowany, wspomagany sztuczną inteligencją system kontroli fluorescencyjnej łopatek turbin oparty na zaadaptowanej architekturze YOLOv8, klasyfikujący cztery typowe rodzaje wad powierzchniowych ze średnią dokładnością wykrywania wynoszącą 93,3 procent, co ilustruje trend w kierunku zautomatyzowanej analizy obrazu przy kontrolowanym oświetleniu. – Wu, D.; Deng, D.; Li, H.; Wang, H.; Zhao, B. (2026): Fluorescent penetrant inspection system for minor defects in jet-engine blade surface, Journal of Intelligent Manufacturing 37(8), 3105–3121.
Podstawy techniczne i dalsza lektura
Cztery dodatkowe źródła dotyczące norm, bezpieczeństwa pracy i danych rynkowych, na których oparto niniejszy tekst:
- Normy dotyczące badań penetracyjnych i magnetyczno-proszkowych. ASTM E1417/E1417M (procedura), E2297 (tradycyjne źródła UV-A i światła białego oraz mierniki), E3022 (lampy UV-A oparte na LED) oraz E1444/E3024 (badania magnetyczno-proszkowe). Przegląd: ASTM E3022 – BSI Group.
- Badania penetracyjne wg ISO/DIN EN ISO. ISO 3452-1/-2 (podstawy i badanie materiałów penetrujących) oraz ISO 3059 (warunki obserwacji przy badaniach penetracyjnych i magnetyczno-proszkowych). Źródło: ISO 3452-2:2021.
- Bezpieczeństwo pracy w otoczeniu źródeł testowych UV-A. Wytyczne ICNIRP dotyczące ochrony pracowników przed promieniowaniem UV, w tym klasyfikacji źródeł „black light" stosowanych w badaniach nieniszczących (ICNIRP – Protecting Workers from Ultraviolet Radiation); w Niemczech uzupełnione rozporządzeniem w sprawie sztucznego promieniowania optycznego (OStrV), Gesetze im Internet.
- Dane rynkowe. Mordor Intelligence, „Non-Destructive Testing (NDT) Market" oraz „Liquid Penetrant Testing (PT) Market", 2026.
FAQ dotyczące fluorescencyjnych badań penetracyjnych UV
Jak działa wzbudzenie fluorescencyjne w badaniach penetracyjnych?
Penetrant fluorescencyjny pozostający w pęknięciu lub porze pochłania promieniowanie UV-A o długości fali około 365 nanometrów i ponownie emituje część tej energii jako światło widzialne o dłuższej długości fali. Ponieważ ta emisja jest zawsze słabsza niż wzbudzenie, ciemne tło o niskim kontraście jest dla wykrywalności równie ważne, jak sama intensywność wzbudzenia.
Jaka długość fali jest odpowiednia do przemysłowych fluorescencyjnych badań penetracyjnych?
Dla zdecydowanej większości przemysłowych materiałów penetracyjnych i magnetyczno-proszkowych maksimum wzbudzenia przypada na około 365 nanometrów, dlatego standardowo stosuje się lampy i diody LED UV-A w tym zakresie. W przypadku innych znaczników, takich jak wskaźniki do badań szczelności czy powłoki specjalistyczne, optymalne pasmo wzbudzenia może być inne; rozstrzygająca jest zawsze karta danych technicznych penetrantu.
Jakie natężenie napromienienia UV-A jest wymagane dla zgodnej z normą inspekcji?
Norma ISO 3059 wymaga co najmniej 1000 µW/cm² (10 W/m²) natężenia napromienienia UV-A w punkcie inspekcji, przy zalecanej górnej wartości orientacyjnej wynoszącej około 5000 µW/cm² (50 W/m²). Specyfikacje lotnicze, takie jak SAE AMS2647, mogą określać inne, czasem wyższe wartości minimalne, dlatego zawsze decydujące znaczenie ma obowiązująca specyfikacja klienta.
Jaka jest różnica między lampami rtęciowymi a lampami inspekcyjnymi UV-LED?
Lampy rtęciowe zapewniają szerokie, łagodne pole natężenia napromienienia, ale wymagają czasu nagrzewania do dziesięciu minut oraz filtra pasmowego UV-A. Diody UV LED są gotowe do pracy natychmiast i są bardziej wydajne elektrycznie, ale wytwarzają węższe pole o bardziej stromym spadku na krawędziach, dlatego muszą być testowane i mapowane osobno zgodnie z dedykowaną normą ASTM E3022.
Dlaczego inspekcja fluorescencyjna nie działa niezawodnie mimo nominalnie wystarczającej mocy lampy?
Pobór mocy elektrycznej lampy nie opisuje mocy optycznej emitowanej w paśmie wzbudzenia, a tym bardziej natężenia napromienienia docierającego do elementu. Starzenie, odległość, stan filtra i geometria elementu zmieniają tę wartość niezależnie od mocy znamionowej, dlatego wiarygodny jest wyłącznie pomiar w rzeczywistym punkcie inspekcji. Odpowiednie definicje i jednostki są wymienione w zestawieniu wielkości radiometrycznych.
Jak mierzy się natężenie napromienienia w fluorescencyjnych badaniach penetracyjnych?
Pomiar wykonuje się za pomocą radiometru UV-A, którego odpowiedź widmowa jest ograniczona do zakresu od 320 do 400 nanometrów, bezpośrednio w punkcie inspekcji i przy rzeczywistej odległości roboczej. Gdy widma źródeł znacznie się różnią, zalecany jest również pomiar widmowy, aby wykluczyć niedopasowanie widmowe czujnika.
Jakie czynniki ograniczają fluorescencyjne badania penetracyjne elementów wytwarzanych przyrostowo?
Typowa chropowatość powierzchni i porowatość charakterystyczna dla wytwarzania przyrostowego z proszku powodują, że penetrant gromadzi się w porach powierzchniowych, a nie w rzeczywistych pęknięciach, i tam pozostaje. Bez obróbki końcowej lub polerowania klasyczne badanie penetracyjne ma zatem na takich powierzchniach jedynie ograniczoną wartość; w przypadku gęstych, gładkich struktur wytwarzanych przyrostowo pozostaje ono jednak stosowalne.
Jak monitoruje się fluorescencyjne badania penetracyjne w zautomatyzowanych zakładach?
Wyzwalane źródła UV-LED są synchronizowane z kamerą, robotem lub przenośnikiem, tak aby każdy element otrzymywał takie samo, zdefiniowane wzbudzenie, natomiast algorytm przetwarzania obrazu ocenia intensywność fluorescencji względem ustalonego progu. Natężenie napromienienia oraz status wzorcowania źródła są dodatkowo rejestrowane w sposób ciągły i przechowywane jako część podlegającej audytowi dokumentacji procesu.
Powiązane obszary zastosowań
Inspekcja fluorescencyjna dotyczy trzech dalszych obszarów: w lotnictwie i kosmonautyce ta sama inspekcja penetrantowa podlega dedykowanym normom firmowym i wymaganiom kwalifikacyjnym, bezpieczeństwo pracy ocenia narażenie personelu kontrolującego na promieniowanie UV-A na stanowisku, a automatyzacja i integracja procesów opisuje wyzwalane, powtarzalne oświetlenie, od którego zależy ocena oparta na kamerze. Te same środki inspekcyjne występują w wytwarzaniu przyrostowym oraz w optyce i komponentach precyzyjnych; przegląd Rynki i zastosowania umieszcza wszystkie obszary w kontekście. Jeśli robot prowadzi wzbudzenie, jego natężenie napromienienia musi pozostać stałe na całej ścieżce, aby próg inspekcji się nie przesuwał – zob. robotyka. Pełny obraz znajduje się w przeglądzie zastosowań UV.
Autor: dr inż. Mark Paravia
Dr inż. Mark Paravia jest dyrektorem zarządzającym firmy Opsytec Dr. Gröbel GmbH w Ettlingen i kieruje akredytowanym laboratorium wzorcującym. Po swoich badaniach nad impulsowymi wyładowaniami eksymerowymi w ksenonie w Instytucie Techniki Świetlnej na KIT, jego aktualny obszar zainteresowań to technika pomiaru promieniowania optycznego. Jest wiceprzewodniczącym Komitetu Normalizacyjnego DIN FNL 7 „Promieniowanie optyczne" oraz członkiem Grupy Projektowej DVGW ds. Dezynfekcji UV.
Porady dotyczące badań penetracyjnych fluorescencyjnych
Nie wiedzą Państwo, jakie natężenie napromienienia i jednorodność faktycznie docierają do powierzchni kontrolowanej – lub czy Państwa obecne źródło UV nadal spełnia tam wymagania normy? Pomiar w rzeczywistym punkcie kontroli zapewnia jasność, zanim wynik stanie się przedmiotem sporu – prosimy o przesłanie nam Państwa pytania.
